


Driver de motor DC sem escova
Os quatro modelos de driver BLDC
Os três primeiros funcionam com uma fonte CC e diferem principalmente na corrente. O quarto é um animal diferente: ele pega 220 V CA direto da rede elétrica e ajusta sua potência de saída com um dial de dois interruptores, de modo que uma parte cobre quatro classificações.
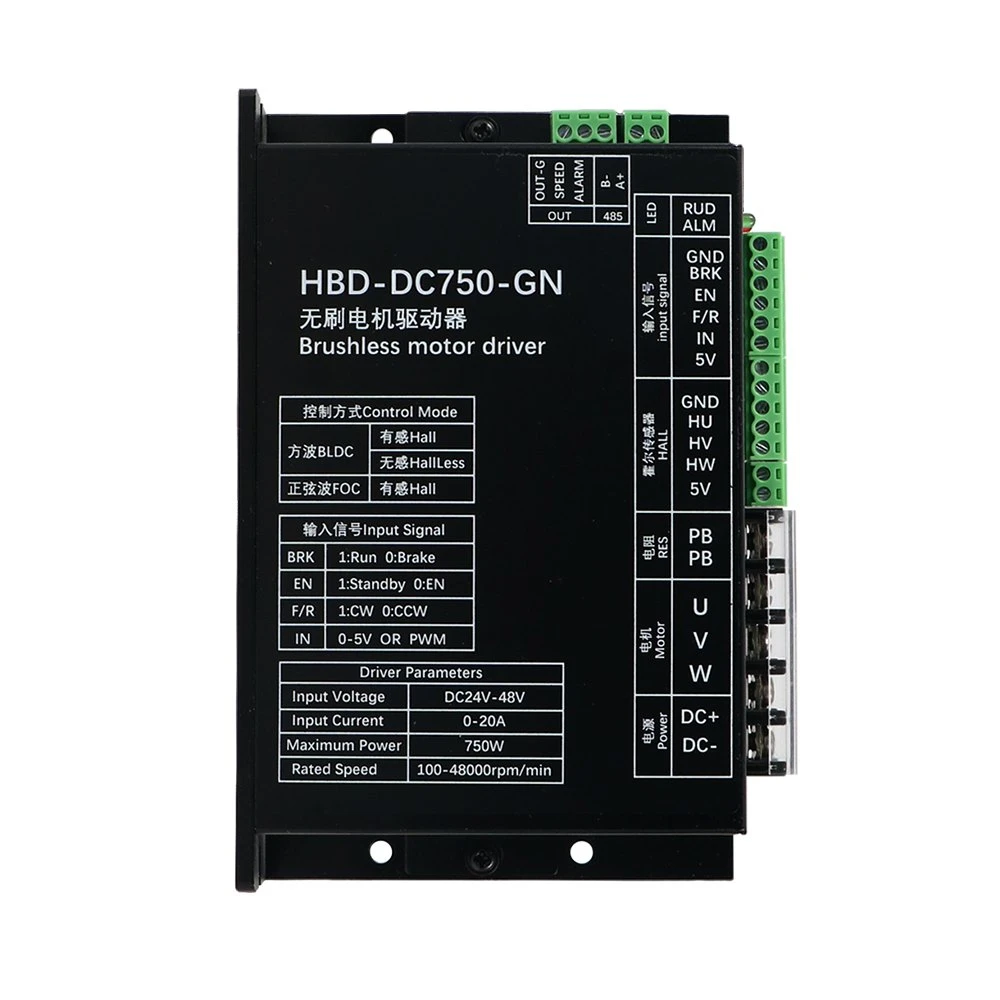
| Modelo | Tensão de entrada | Corrente de saída nominal | Faixa de corrente do motor | Poder | Velocidade nominal | Peso |
| HBD-BLDC200-BN | 12–48 VCC | 5 A | 0–5 A | 200 W | 0–10.000 rpm | 220 g |
| HBD-BLDC400-BN | 12–48 VCC | 10 A | 0–10 A | 400 W | 100–48.000 rpm | 280 g |
| HBD-DC750-GN | 24–48 VCC | 20 A | 0–20 A | 750 W | 100–48.000 rpm | 530 g |
| HBD-BLAC4075-BN | CA 220V | - | - | 200/400/600/750 W (interruptor seletor) | - | 565 g |
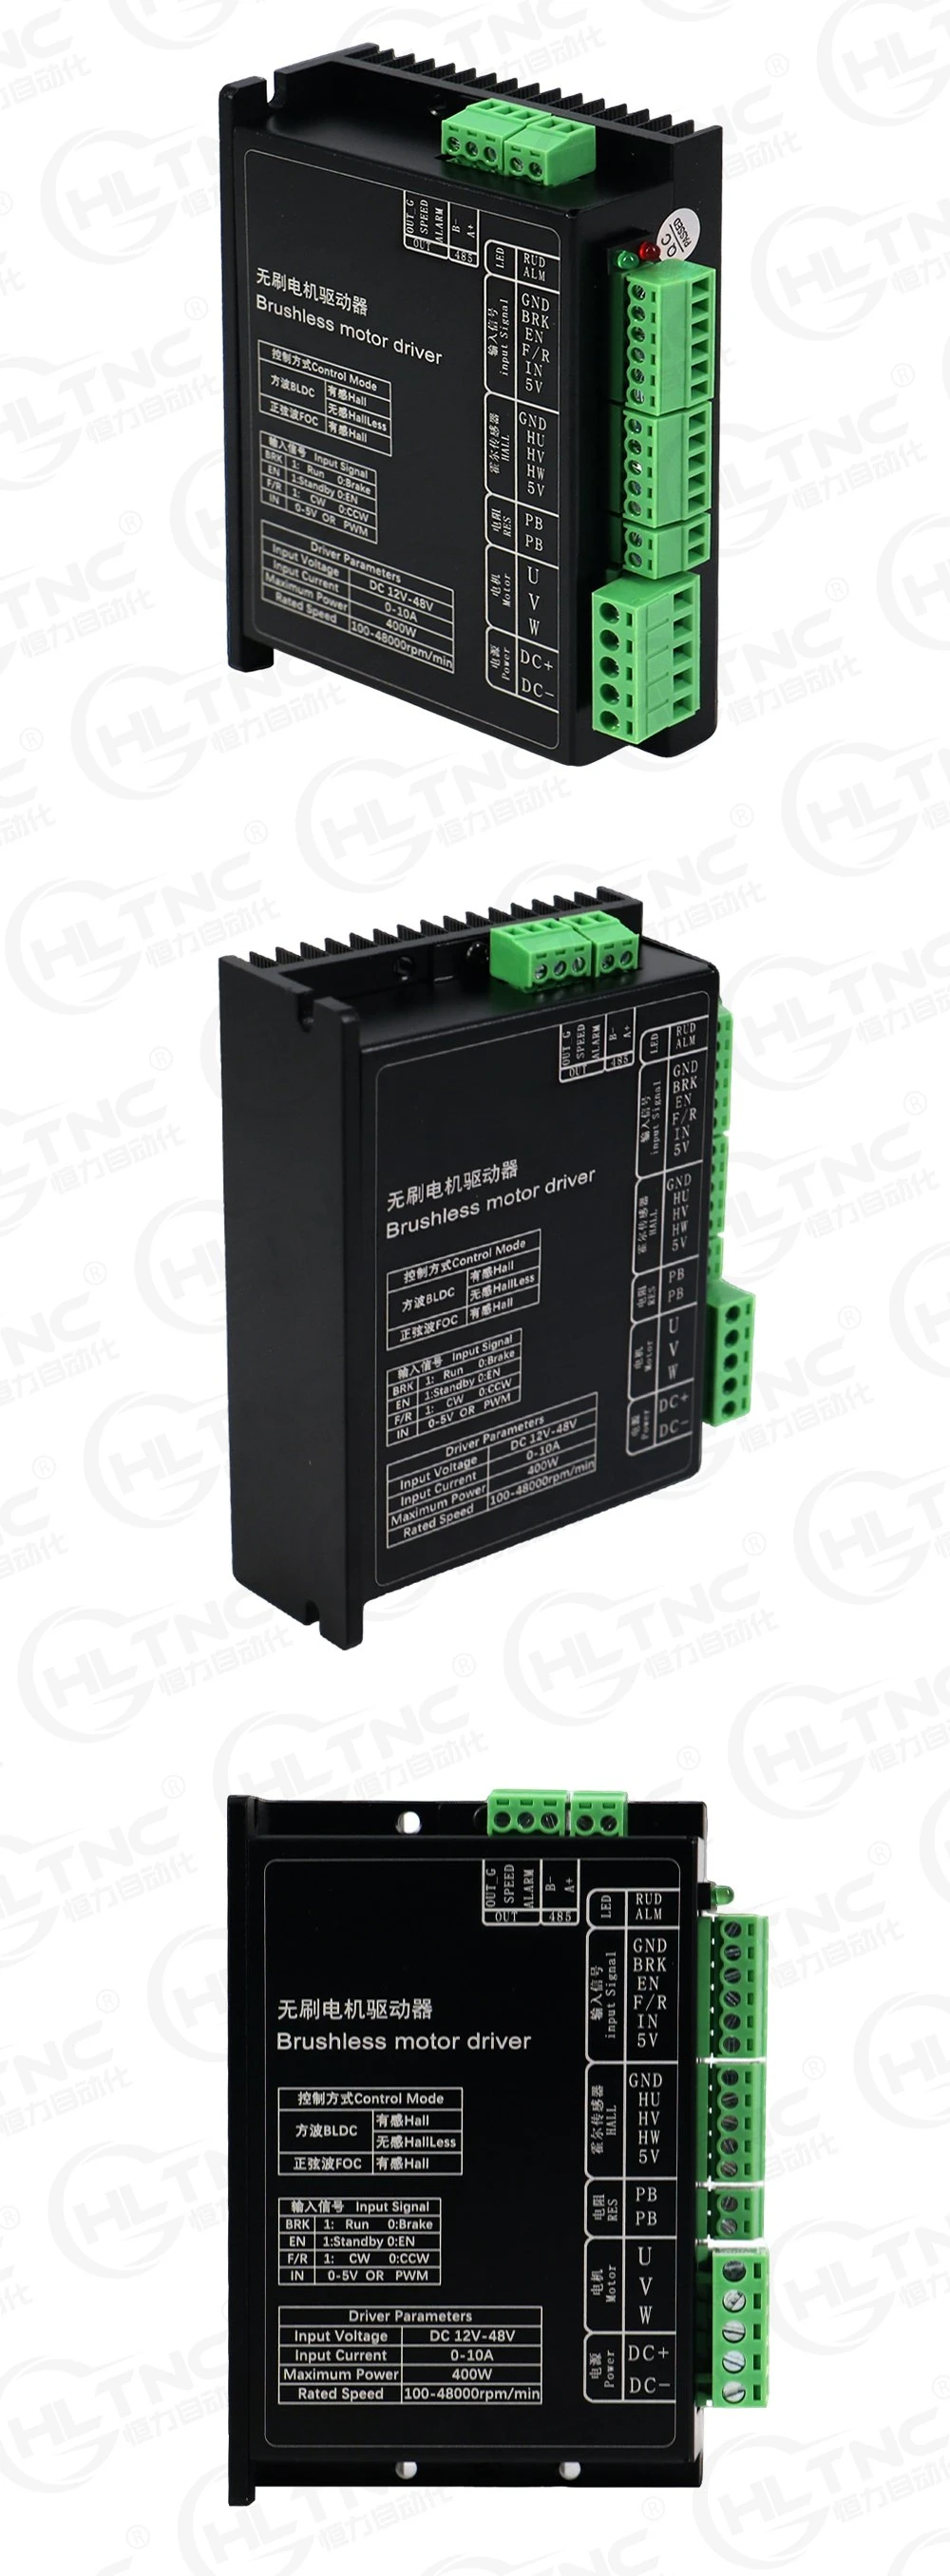
Modos de controle e sinais de entrada
Dois modos de comutação estão disponíveis: onda quadrada BLDC e onda senoidal FOC. Cada um pode funcionar no modo de velocidade Hall ou no modo de posição Hall, que é a diferença entre manter uma velocidade e manter uma posição.
A velocidade é definida a partir de uma das sete fontes: o potenciômetro integrado, um sinal externo de 15 V, um sinal externo de 0–5 V, um sinal externo de 0–10 V, um ciclo de trabalho PWM, um sinal de frequência ou RS485. Isso cobre a maior parte do que um fabricante de máquinas já possui no painel, e é por isso que um conversor de sinal separado geralmente é desnecessário.
Terminais
O bloco terminal é dividido em quatro grupos. O grupo de codificadores carrega +5 V, EA, EB, EZ e GND. O grupo de controle carrega BK, F/R e EN. O grupo Hall transporta 5 V, GND, HU, HV e HW. O grupo de potência transporta U, V, W e DC+ / DC−. Um par separado de terminais utiliza um resistor de frenagem.
A saída de alarme é um optoacoplador com um resistor de 2 kΩ integrado, portanto pode ser conectado diretamente à entrada do controlador. RS485 usa dois terminais de comunicação dedicados em vez de compartilhar um terminal de controle.
Proteção
Sobrecorrente, sobretensão, subtensão, sobretemperatura, rotor bloqueado e conexão reversa são todos tratados dentro do inversor. Um resistor de descarga integrado cobre a frenagem normal; onde uma carga está sendo arrastada, como acontece com uma polia que transporta uma massa pesada, um resistor externo pode ser adicionado aos terminais dedicados.
Configurando o motor
O inversor aprende o motor em vez de ser programado para ele. Conecte os sensores Hall com a polaridade correta e execute a rotina de autoaprendizagem: o inversor identifica o motor e a sequência Hall e armazena ambos. Essa é a parte que geralmente precisa de um laptop e de um manual em outras unidades.
O software de computador superior fornece monitoramento de parâmetros em tempo real e diagnóstico de falhas, de forma que uma falha de comissionamento seja lida em vez de adivinhada.
Qual driver de motor BLDC escolher
Trabalhe primeiro com a corrente do motor. O modelo de 200 W abrange motores de até 5 A, o modelo de 400 W até 10 A e o modelo de 750 W até 20 A; a faixa ajustável é igual à saída nominal, portanto o inversor pode ser reduzido para corresponder a um motor menor. A tensão de alimentação é o segundo filtro: o modelo de 750 W precisa de pelo menos 24 V, e os modelos DC param em 48 V.
O modelo CA é para uma máquina que possui 220 V disponíveis e não possui barramento CC. Seu seletor seleciona 200, 400, 600 ou 750 W, portanto, um construtor que estoca uma peça pode cobrir quatro classificações.
O que verificar na chegada
Verifique a etiqueta do modelo em relação à corrente do motor que você pretende consumir e verifique a faixa de alimentação em relação à fonte de alimentação da máquina. Em seguida, confirme se o motor possui um conjunto Hall ou pode funcionar sem sensor, porque esses são os dois caminhos de comutação que o inversor suporta.

| Item | Valor |
| HBD-BLDC200-BN | CC 12–48 V / 5 A / 200 W / 0–10.000 rpm / 220 g |
| HBD-BLDC400-BN | CC 12–48 V / 10 A / 400 W / 100–48.000 rpm / 280 g |
| HBD-DC750-GN | 24–48 V CC / 20 A / 750 W / 100–48.000 rpm / 530 g |
| HBD-BLAC4075-BN | Interruptor seletor CA 220 V / 200–750 W / 565 g |
| Comutação | Onda quadrada BLDC, onda senoidal FOC |
| Modo de feedback | Velocidade Hall, posição Hall |
| Referência de velocidade | Potenciômetro integrado, externo 15 V, 0–5 V, 0–10 V, PWM, frequência, RS485 |
| Proteção | Sobrecorrente, sobretensão, subtensão, sobretemperatura, rotor bloqueado, conexão reversa |
| Saída de alarme | Optoacoplador, resistor integrado de 2 kΩ |
| Comunicação | RS485, software de computador superior |
Tag: driver de motor bldc, driver de motor dc sem escova, driver bldc, driver dc sem escova, driver bldc sem sensor, driver de motor foc, Motor de servo 400W, peças epóxi cnc, motor e motorista para motores com eficiência energética, motor e motorista para motores de reposição, Raspberry Pi e Servo Motor, Motor de servo USB
Um par de
GrátisO próximo artigo
Regulador de velocidadeVocê pode gostar também


Enviar inquérito